 EN
NOPEA LINKIT
Viimeksi päivitetty: 09/14/2026 Tekijä: Zeon
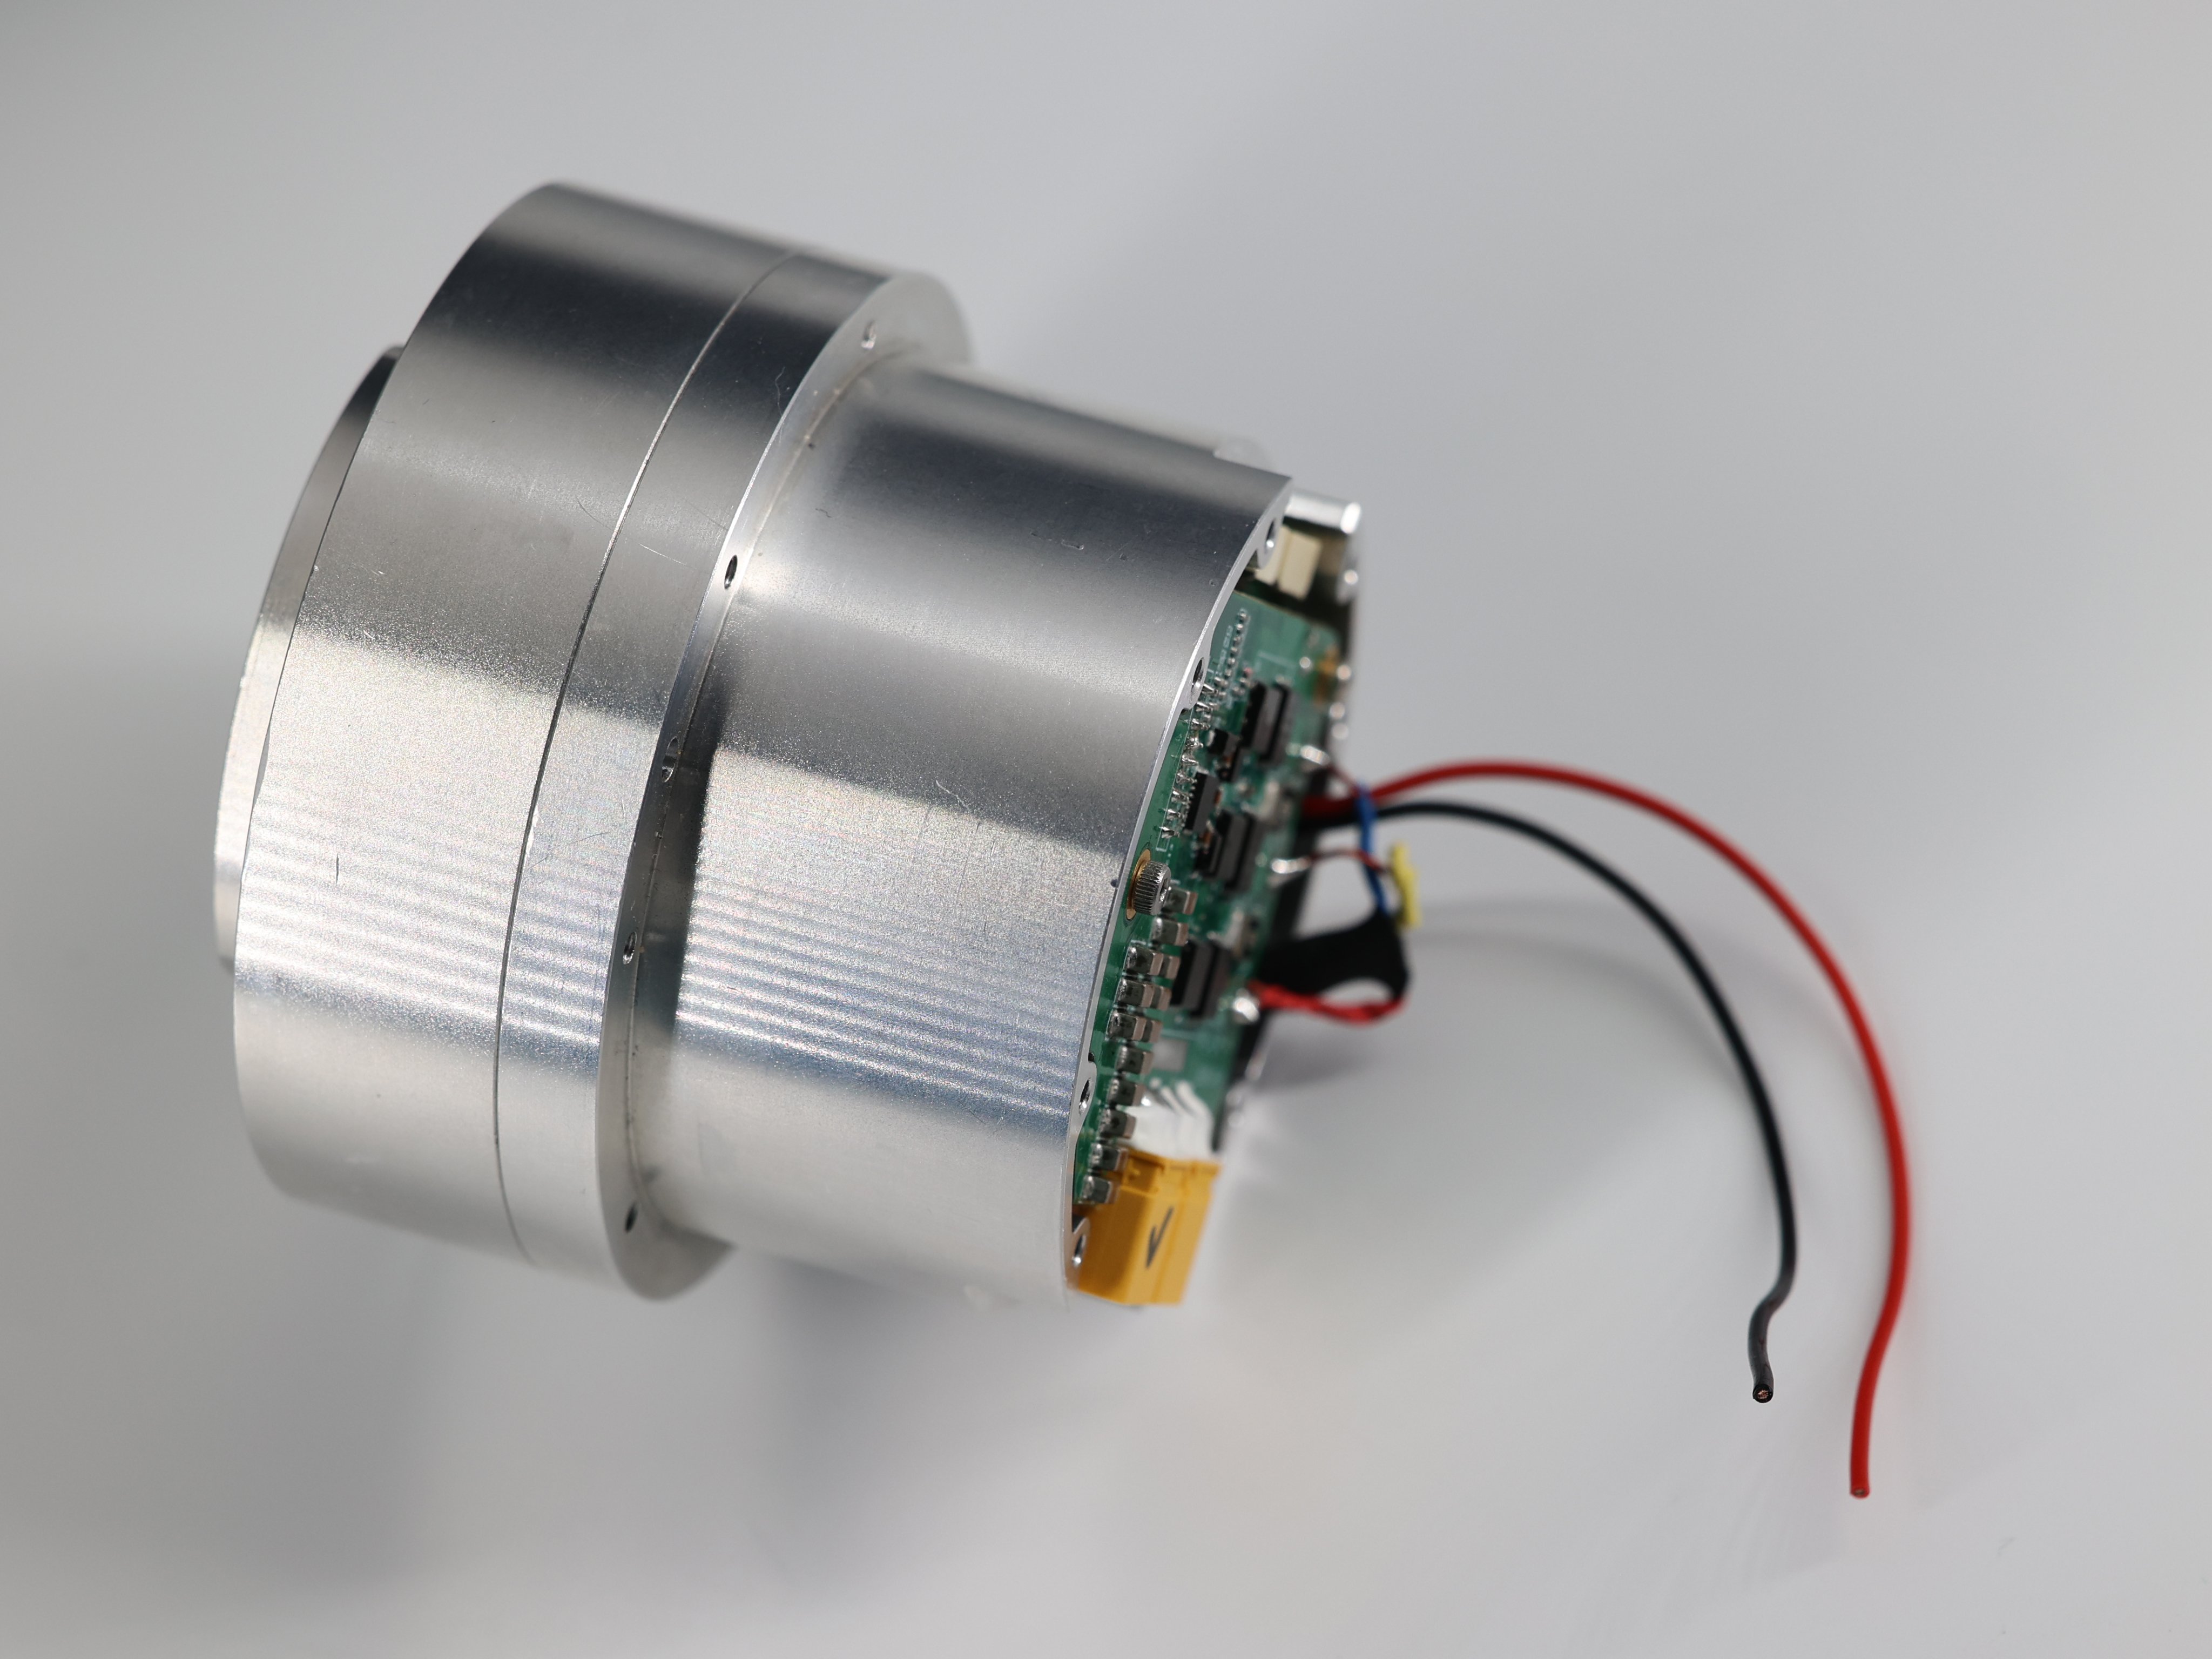
Kun automaatio, robotiikka ja tarkkuuslaitteet kehittyvät entisestään, niin myös tarve liikkuville, korkean tehon piirille, ohuille ja kustannustehokkaille tehtävänohjausratkaisuille kasvaa yhä lisää. Tervetuloa PCB-asennettaviin servomoottoriohjaimiin – "piilotettu moottori" seuraavan sukupolven pienten robottien, kumulatiivisten käsivarren järjestelmien, 3D-tulostimien ja älykkäiden automaatiojärjestelmien takana. Toisin kuin tavallisesti suurissa ulkoisissa laitteissa käytetyt paneeliasennettavat servomoottoriohjaimet, piirilevyn asennettavat tai levylle asennettavat servomoottoriohjaimet kiinnitetään suoraan järjestelmän pääpiirilevyyn, mikä mahdollistaa ennennäkemättömän pienentämisen ja järjestelmän yhtenäisyyden .
APiirilevyn alueen servomoottoriohjain suorittaa kaikki sähkömoottorin ohjaus-, toiminto-, reaaliaikaisen virran normaali- ja viestintätehtävät, joita tavallisesti hoitavat perinteiset ohjaimet – mutta vie vain murto-osan tilasta. Lisäpiirien ja raskaiden liittimien poistaminen tekee näistä kannettavista servomoottoriohjaimista ei ainoastaan halvemman asennuksen, vaan ne parantavat myös luotettavuutta vähentämällä liitäntäpisteitä ja mahdollisia vikaantumisen lähteitä. Johtavat toimijat, kuten Advanced Motion Controls (AMC), tarjoavat tällä hetkellä Piirilevyn asennettavia servovoimakimppuja tehoilla, jotka ovat aiemmin olleet saatavilla vain paljon suuremmista ja kalliimmista paneeliasennettavista järjestelmistä.
Siitä huolimatta mikä on piirikorttitason servomoottorin ohjain ? Periaatteessa kyseessä on korkean suorituskyvyn liitettävä (tai kiinnitettävä) komponentti, joka mahdollistaa sileän integroinnin ohjauspiirikortillesi, mukaan lukien moniakselinen laajentuvuus, verkkoihin liittyvä I/O (CYLINDER, EtherCAT, RS-485), edistynyt turvallisuus (Safe Torque Off, STO) ja tehokkaat tehoasteikot. Nämä upotetut servomoottorin ohjaimet muuttavat sovelluksia älykkäistä AGV-kuljetusajoneuvoista CNC-työkalupäihin – jossa jokainen neliömillimetri ratkaisee ja paino, hinta sekä sopeutuvuus ohjaavat organisaation päätöksiä.
Tärkeimmät tiedot:
Piirikortille asennettavat servomoottorin ohjaimet tarjoavat saman suorituskyvyn kuin paneeliasennettavat ohjaimet pienemmissä ja edullisemmissä paketeissa.
Suora asennus ohjauspiirikortille tarkoittaa tiukempaa järjestelmän integraatiota ja vähemmän sisään- ja ulosmenevää sähköistä kablointia.
Ne ovat erinomaisia robotiikkaan, 3D-tulostukseen, CNC-koneisiin ja moniakselisiin järjestelmiin, joissa pienikokoiset ja tehokkaat ohjaimet mahdollistavat uudenlaiset muotoratkaisut ja älykkäämmät tuotteet.
Liittimien, kiinnitysten ja työkalujen tehokkuuden kehitys tekee tilaansa säästävistä servomoottorien ohjaimista parhaan vaihtoehdon laitevalmistajille ja koneasentajille.
Tehokkaimman servomoottorin ohjaimen suunnittelun valinta – PCB-kiinnityksellä varustettu (piirilevytasolla) tai tavallinen paneeliasennus – vaikuttaa merkittävästi automaatiotyön kokoon, hintaan, monimutkaisuuteen ja pitkäaikaiseen luotettavuuteen. Tarkastellaan eroja tarkemmin:
Ulkoasennus: Sijoitettu suuriin tiloihin tai sähkökaappeihin, usein eristetty robotista tai käsiteltävästä koneistosta.
Johtojen monimutkaisuus: Vaatii useita kestäviä johtoja ja johdinyhdistelmiä moottorille, takaisinkytkennälle ja teholle.
Jäähdytysnäkökohdat: Ilmanvaihdon varmistamiseksi saattaa vaadita kaappi- tai paneelipaikka, mikä lisää järjestelmän kokoa.
Käyttöönottaminen/huolto: Entistä työläämpää pitkien johdonpituuden ja toimilaitteiden fyysisen erottelun vuoksi.
Kannettava yhdistelmä: Asennetaan suoraan (liittämisellä tai kiinnittämällä) pääohjauspiirilevylle yhdessä robotin ohjaimen, havaintolaitteiden ja muiden ajattelulaitteiden kanssa.
Kompaktit, valmiiksi kytkettävissä olevat liitokset: Hyödyntää PCB-liittimiä tai reunaliitäntöjä, mikä vähentää huomattavasti lisäpiirilevyjen tarvetta.
Lämmön poisto: Suunniteltu tiukkoihin PCB-muotoihin; käyttää parannettuja kuparipintoja ja paikallista lämmönpoistoa.
Energiaa: Kompaktit komponentit on helppoa vaihtaa, päivittää tai järjestää (erityisesti modulaarisissa liitettävissä olevissa versioissa).
Paras: Tilaan rajoitetut, turvallisesti sijoitettavat robotit, moniakseliset liikkeenohjausjärjestelmät ja nykyaikaiset OEM-automatisointijärjestelmät.
Taulukko: Vertailu – paneeliasennettavat ja PCB-asennettavat servomoottoriohjaimet
|
Ominaisuus |
Paneeliasennettava servomoottoriohjain |
PCB-asennettava servomoottoriohjain |
|
Kiinnitys |
Ulkoisen paneelin/koteloituksen |
Suoraan ohjauspiirikortille |
|
Järjestelmän käyttöpinta-ala |
Suuret |
Pieni/vähennetty |
|
Sähköjohdot |
Laajat kaapelijärjestelmät |
Vähäinen (suorat piirikortin pinnit) |
|
Yhteensopivuus |
Kooltaan suuri, huomattavasti joustamattomampi |
Tiukka, upotettu, laajennettavissa oleva |
|
Huolto |
Erillinen, monimutkainen |
Yksinkertainen, piirikorttitasoinen liitettävä |
|
Teho tiheys |
Kohtalainen |
Korkea |
Piirikortille asennettavat servomoottorien ohjaimet avaa merkittävää valmistajien suunnitteluvapautta. Tässä ne loistavat:
Robottilaitteet: Kevyt ja tiukkakappainen robottikäs vaatii laitteen sisäisiä, liitettäviä servomoottoriohjaimia vähentääkseen hitautta, parantaakseen käsien ja toimilaitteiden yhdistämistä sekä nopeuttaakseen toimintaa.
3D-tulostimet ja CNC-koneet: Paksut moniakseliset ohjauspiirit vaativat korkean tehon akseleittaisia ohjaimia – ilman että elektronisten laitteiden säilytystilan kokoa kasvatetaan.
Mobiilirobottitekniikka / AGV:t / automatisoidut autot: Jokainen gramma ratkaisee mobiilirobottiikan alalla. Asennetut servomoottoriohjaimet vähentävät painoa ja piirilevyjen määrää, mikä tekee niistä erinomaisia seuraavan sukupolven AGV- ja AMR-laitteita varten.
Tarkkuusautomatisointi / kokoonpano: Nouto-ja-asennuspäissä, pienissä XYZ-rintamapiirissä ja puolijohdekäsittelyroboteissa paikkaa säästävä rakenne ja nopea I/O-vaste ovat ratkaisevan tärkeitä.
Yhteistyörobotit (cobottit): Läheinen ihmis-robottiyhteistyö vaatii kompaktin, luotettavan, piirilevytasoiset servomoottoriohjaimet, jotka tukevat käytännöllistä turvallisuutta ja suojausta sekä reaaliaikaista Ethernet-yhteyttä.
Tilansäästö ja tehokkuus etulyöntiasemassa: Sijoittamalla servomoottorin ohjaimet pääpiirilevylle – lähelle ohjaimia, antureita ja tietoliikennekäyttöliittymiä – viiveet vähenevät, häiriöherkkyys (EMI) pienenee ja mekaaninen asennus on järjestelmällisempää. Piirilevyyn asennettavat servomoottorin ohjaimet mahdollistavat älykkäämpien, pienempien ja huoltokelpoisempien laitteiden rakentamisen.
Tarkastellaan johtavat edut niitä tekijöitä, jotka edistävät Piirikortille asennettavat servomoottorien ohjaimet nykyaikaisten työkalujen kehitystä:
Kustannusten vähentäminen hyödyntäminen ja liitännät alentaa sekä materiaalikustannuksia (BOM) että työvoimakustannuksia.
Yhdistäminen merkittävän PCB:n kanssa vähentää eri hylly- ja osanumeroita sekä määritellyn työn määrää.
Korttitasoinen sijoittaminen pienentää hallintakaapin ja rungon mittoja – ideaali tiukkoihin integroituun käyttöön ja moniakselisiin järjestelmiin.
Huippuvirrat 60 A, jatkuvat noin 30 A, samalla virranreikäkaistaleveydellä, signaalin tarkkuudella ja servopäivitysnopeuksilla kuin laatikkoasteikolla toimivissa ohjaimissa.
Nykyiset teknologian edistysaskeleet tarkoittavat, ettei tarvitse tehdä myönnytyksiä säädössä, takaisinkytkennän tarkkuudessa tai työkalun tehokkuudessa.
Liitä ja käytä -sovitinliittimet, yrityksen pääliittimet: Hei, pistemäiselle sähkökaapelointitangolle! Levytasoiset servomoottoriohjaimet voivat käyttää standardi- tai asiakasspesifiikoituja liittimiä ja yhdistää suoraan isäntäohjaimen kanssa.
Tukee sekä harjallisia että harjattomia sähkömoottoreita sekä analogisia tai digitaalisia ohjausmenetelmiä.
Modulaarinen ja laajennettava rakenne; mahdollistaa nopean prototyypin valmistuksen ja nopean järjestelmän uudelleenkuvauksen.
Tukee verkkopohjaisia I/O-menetelmiä, kuten CAN, EtherCAT ja RS-485, liitettävälle hajautetulle liikkeenohjaukselle.
Uudistuksia piirilevyn suunnittelussa, kuparin käytössä ja FET-suunnittelussa mahdollistavat enemmän tehoa neliösenttimetrillä kuin koskaan aiemmin.
Korkea tehotiukkuus ja erinomainen lämmönjakosuunnittelu avaavat mahdollisuuden paljon nopeampaan ja elävämpään automaatioon.
Taulukko: Top 6 hyötyarviointi.
|
Edunsaajat |
Kuvaus |
|
Kustannustehokas |
Alhaisemmat komponentti- ja työvoimakustannukset, vähemmän yhteyksiä |
|
Pienempi jalanjälki |
Pienempiä piirikortteja/laitteita, mikä tekee niistä ihanteellisia robotiikkaan. |
|
Suorituskyvyn yhtäläisyys |
Sama nykyinen siirtonopeus ja resoluutio |
|
Helppokäyttöisyys |
Suora piirikorttiin asennettava liitäntä; huomattavasti vähemmän sähköisiä piirejä |
|
Järjestelmän joustavuus |
Modulaarisia ja uudelleenmuokattavia erilaisiin tehtäviin |
|
Teho tiheys |
Enemmän tehoa/tehokkuutta paljon pienemmässä piirikorttipaikassa |
Optimaalisten käyttöjen valinta vaikuttaa järjestelmän kustannuksiin, laajennettavuuteen ja luotettavaan huoltoon. Tässä syitä Piirikortille asennettavat servomoottorien ohjaimet ovat luovaa valintaa seuraavaan robottisiin tai automaatioformaattiin:
Vastaava tehokkuus, alhaisemmat kustannukset/pienempi koko: Nykyajan PCB-ajurit kilpailevat paneeliasennettavien laitteiden kanssa dynaamisessa toiminnassa, turvallisuudessa ja turvassa sekä takaisinkytkennän tarkkuudessa, mutta niiden kehitys ja käyttö ovat halvempaa.
Puhdistettu vai harjamaton? Ei ongelmaa: PCB-ajurit toimivat sekä puhdistetun DC- että harjamattoman AC-moottorin (BLDC/PMSM) kanssa ja tukevat kenttäsuuntautunutta ohjausta (FOC) ja edistynyttä säätöä.
Analoginen vai digitaalinen? Sinun valintasi: Korttitasoisia ajureita käytetään sekä perinteisessä analogisessa ohjauksessa (± 10 V) että täysin digitaalisissa verkkopohjaisissa ratkaisuissa (EtherCAT, CANopen, RS-485).
Liitä ja käytä -sopeutuminen: Modulaariset "kiinni-irto"-servoajurit voidaan asentaa/poistaa nopeasti prototyypitykseen, huoltoon ja korjaukseen – vähentäen käyttökatkoja.
Tila ja tehokkuus moniakselisille ratkaisuille: Kannattimissa, 6-asteikkoisissa robotteissa tai liikkuvissa robotteissa vähemmän johtoja ja pienempiä piirilevyjä tarkoittaa kevyempiä järjestelmiä, pienentynyttä hitautta ja parempaa sopeutumiskykyä.
Tiukempia ja paljon älykkäämpiä koneita: Piirilevyihin asennettavat moottoriohjaimet mahdollistavat kevyempien ja älykkäämpien loppuvaikuttimien käytön – avaten sovellusmahdollisuuksia kliinisen robotiikan ja liikkuvien seulontaplatformien välillä.
Hyödynnä maksimaalisesti Piirilevyyn asennettavaa servo-ohjainta tarkoittaa tarkkuutta jokaisessa piirilevyn suunnittelun ja valmistuksen vaiheessa. Ottaen huomioon nämä parhaat käytännöt:
Jakaminen:
Erilaiset sähkömoottorin tehoportaat, anturin/enkooderin etupuolen piirit, elektroninen laskenta ja tiedonsiirto on erotettava toisistaan vähentääkseen ristiäintä.
Tähtipistemaadoitus sekamittaisille verkkotunnuksille; älä koskaan johda herkkiä analogisia johdintieitä lentokonejakojen yli.
Tehovaiheen suunnittelu:
Vähennä kytkentäsilmukan induktanssia käyttämällä lyhyitä, nopeita ja identtisiä johdintieitä.
Käytä 2 unssia (oz) kuparia tärkeimmissä tehojohdoissa; varmista riittävä sähköinen välimatka ja ilmaväli (IPC-2221:n mukaisesti).
Syöttöajurit lähellä FET-elementtejä, keramiikkasuodattimet suoraan typpi- ja lähdepisteisiin.
Nykyinen mittaus ja FOC (field-oriented control):
Käytä vaiheessa olevia (sarjaan kytkettyjä) shuntteja Kelvin-liitännöillä parhaan FOC-tarkkuuden saavuttamiseksi.
Jakautuneet vahvistimet tai hall-ilmiöön perustuvat havaintojärjestelmät parhaan turvallisuuden ja pienimmän melun saavuttamiseksi.
PWM-synkronoitu ADC-näytteenotto todellisen vääntömomentin ohjauksen saavuttamiseksi.
Koodaajan huomautukset ja havaintolaitteiden yhdistäminen:
Tukee korkeata suusta-suuhun tehtävää resusitaatiota (≥ 4096) lisäys-/absoluuttisia koodereita, resolvereita ja Hall-tunnistusjärjestelmiä.
Tarkka aikaleimointi ja alhaisen viivästystason tunnistusyksikkö yhdistelmä (Kalman-/komplementaarinen suodatin) sileän ja tarkan liikkeen varmistamiseksi.
Verkko-I/O:
Erotusparit (100 Ω) CONTAINER- ja EtherCAT-liitäntöihin; vältä ohjaamista lähellä kytkentäsolmuja.
Eristä transceiverit täysin eri maadoitusten välillä.
Toiminnallinen turvallisuus ja turvaus (STO):
Toteuta toistuvaa, laitteistolla valvottua turvallista momentin katkaisua (Safe Torque Off) IEC 61800-5-2 -standardin mukaisesti.
Varmista, että STO-toiminto pitää viestintä- ja takaisinkytkentäliitännät toiminnassa, vaikka sähkömoottorin ajovaihe poiskytkettäisiin hätätilanteessa.
DFM-arviointi ja valmistus:
Tiukka DFM-luettelo: selkeät sijoittelupaikat, puhtaat Gerber-tiedostot ja ostosluettelo (BOM), UL94 V-0 -laminaattien valinta sekä IPC-luokan 2 tai 3 -vaatimusten noudattaminen.
Johtava kokoelmarobottivalmistaja kohtasi jatkuvia vääriä törmäysvirheitä, koska sähkömagneettinen häference vaikutti anturitietoihin. PCB-moottoriohjaimen uudelleensuunnittelulla, jossa käytettiin tähtipistemaa-, hauraiden anturijohdojen asianmukaista suojauksetta ja kelvin-mittausmenetelmää jännitteen mittaamiseen, häiriöitä vähennettiin merkittävästi. servomoottorin PCB tämä suunnitteluparannus ratkaisi ei ainoastaan välitön ongelma, vaan paransi myös robotin toimintatarkkuutta ja luotettavuutta, mikä johti parempaan asiakastyytyväisyyteen ja tuotteen parempaan suorituskykyyn käytössä.
Valinta askellusmoottoreiden ja servomoottoreiden välillä perustuu usein sovelluksen erityisvaatimuksiin tarkkuuden, hinnan ja monimutkaisuuden osalta. Molemmilla moottorityypeillä on erilaiset PCB-ohjausarkkitehtuurit, joilla on omat edut ja kompromissit.
Suunnittelu: Käyttävät yleensä avointa säätöpiiriä; tarkka sijaintitieto ei ole tarpeen, joten yksinkertaisemmat ja edullisemmat piirikortit riittävät.
Täydellinen: Edulliset sovellukset, joissa tarvitaan perussäätöä (esim. 3D-tulostimet, pienet CNC-valmistajat).
Edut: Tärkeä sijaintitarkkuus ilman enkooderien käyttöä; kestäviä ja erinomaisen helppokäyttöisiä mikroaskeloinnin avulla.
Rajoitukset: Heikompi vääntömomentti laajalla taajuusalueella, alttiita resonanssille ja värähtelyille.
Layout: Käyttävät suljettua säätöpiiriä vakiona pysyvällä sijaintivastauksella; vaativat lisäksi monimutkaisempia piirikortteja reaaliaikaiseen virran seurantaan ja säätöön.
Sopii seuraaviin: Korkean tarkkuuden sovellukset (esim. robotiikka, CNC-koneistuslaitteet), joissa dynaamiset vastaukset ja tarkkuus ovat tärkeitä.
Hyödyt: Korkea vääntömomentti laajalla hinta-alueella, luotettavia ja tasaisia toimintoja.
Rajoitukset: Kalliimpia ja keskitettyjä säätöjärjestelmiensä ja säätövirheiden vuoksi.
PCB-paikat servomoottorien ohjaimet käytetään sovelluksissa, joissa tilan säästö ja mahdollisimman pieni integraatio ovat tärkeitä. Niitä käytetään yleisesti robotiikassa, CNC-työkaluissa ja 3D-tulostimissa niiden kompaktin koon ja korkean tehotiukkuuden vuoksi.
Yleisesti käytetty kauppanimi on servo-ohjaus-PCB-komponentti , joka integroi moottorin ohjausalgoritmit, kommenttijärjestelmät ja tehon seurannan emolevyn tasolla.
PCB-asennettavat ohjaimet tarjoavat yleensä parempaa luotettavuutta vähempien liittimien ja kaapelien vuoksi, mikä vähentää viankohtia. Niitä pidetään yleensä edullisempina sekä komponenttihinnan että pitkän aikavälin huollon kannalta.
Servomoottorien PCB:t täytyy noudattaa vaatimuksia, kuten ISO 10218-1 robotiikkaa varten, ISO 13849-1 tehokkuustasoja (PLd) varten, IEC 62061 turvallisuuden luotettavuustasoja (SIL2) varten ja IEC 61800-5-2 moottorinohjainjärjestelmien turvallisuutta varten.
Useat PCB-alueen servomoottoriohjaimet tukevat sylinteriä ja EtherCAT:ia tarkkaa, koordinoitua toimintasäätöä varten, joissakin suunnitteluratkaisuissa lisäksi RS-485 pidemmän matkan tiedonsiirtoa varten.
Artikkelin on kirjoittanut Zeon
Hei, olen Zeon – 20 vuoden kokemus PCB- ja elektroniikkavalmistuksesta. Etujen suunnittelu ja tutkimus & kehitys, komponenttien hankinta, tarkkuus-SMT, DIP-liitosreikäasennus ja kokonaisten laitteiden kokoonpano. Tämä on koko polku ideasta valmiiseen tuotteeseen, ja tämän polun olen kulkenut kahdenkymmenen vuoden ajan.
 Uusimmat uutiset
2026-10-06
2026-10-05
2026-09-30
2026-09-29
2026-09-28
2026-09-24
2026-09-22
2026-09-21